フィジカルAI
既存設備×センサー×AIで始めるフィジカルAI|中小工場の協業設計
工場設備をすべて入れ替えず、既存機械へセンサー・画像・制御・AIを組み合わせて自動化する考え方を、協業先の役割とPoCの進め方から整理します。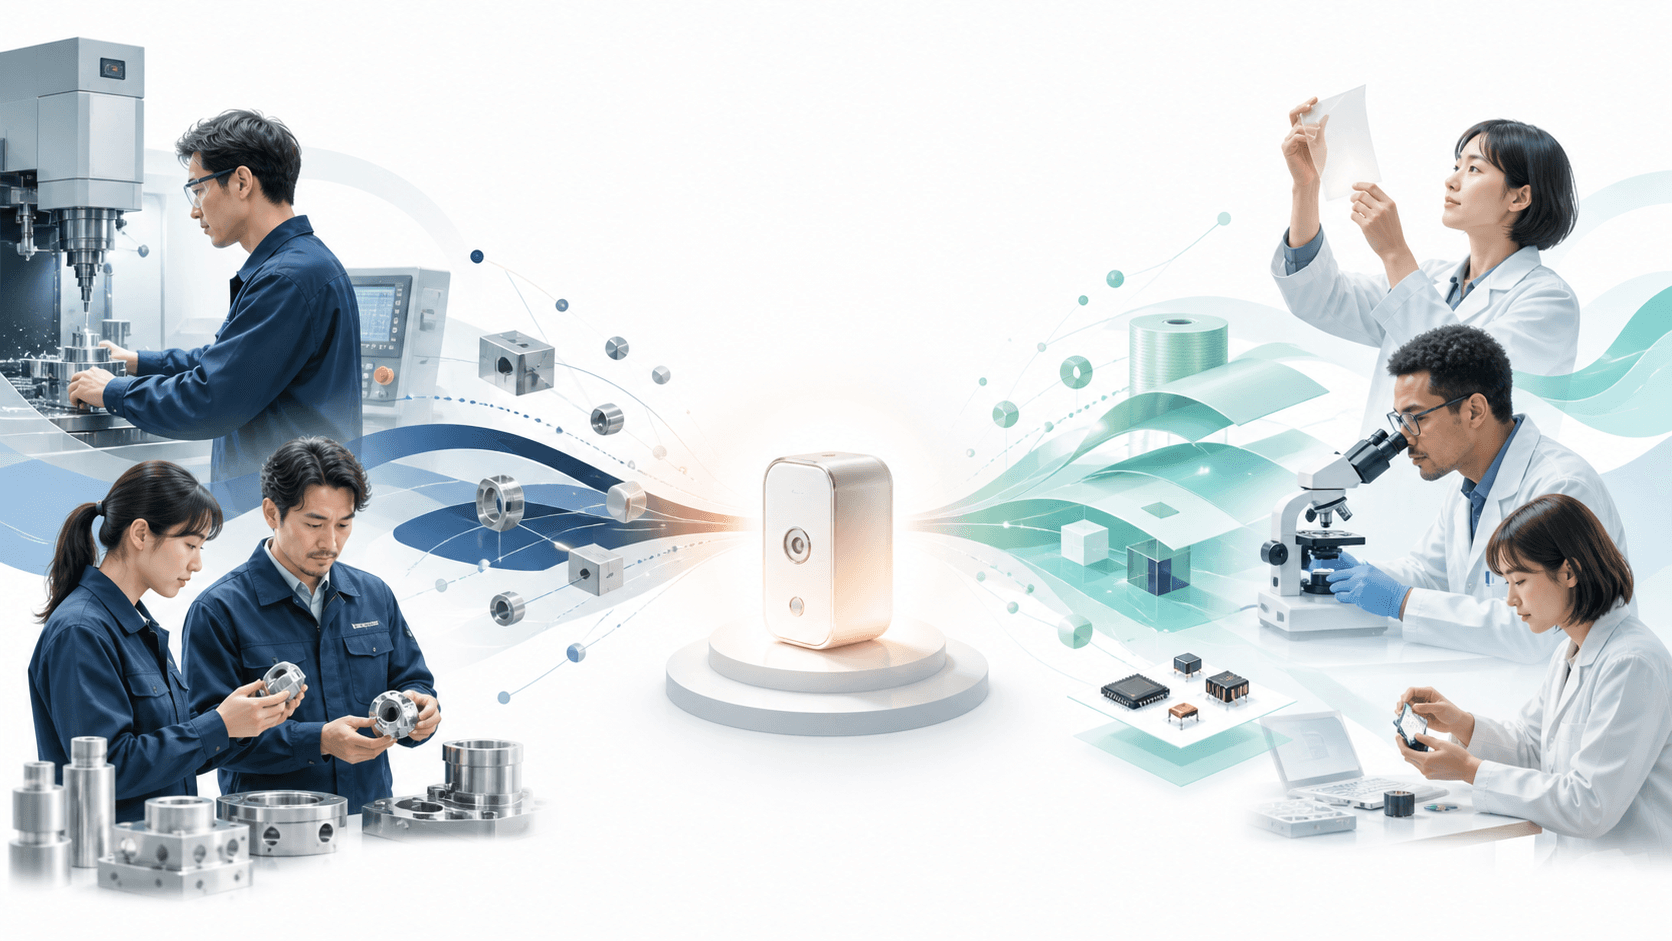
フィジカルAIという言葉から、人型ロボットや工場の全面更新を想像すると、中小企業には投資負担が大きく見えます。しかし現実的な入口は、今ある機械を残し、センサー、カメラ、制御機器、ロボット、AIを必要な工程だけに追加することです。
NEDOでも、ロボティクス分野の生成AI基盤モデルに向けて、現実空間の認識や物理的な稼働に関するデータ収集と実証の重要性が示されています。中小工場では、まず自社の熟練作業を計測可能な情報へ変え、小さな工程から自動化の成立性を確かめる方が現実的です。
最初に自動化するのは「機械」ではなく判断点
既存設備の自動化で重要なのは、モーターを付けることではなく、人がどこで見て、聞いて、触って、判断しているかを特定することです。温度、振動、電流、画像、音、寸法、作業時間などへ置き換えられる判断点を探します。
熟練工の『いつもと違う』をいきなりAIへ学習させるのではなく、どの信号が変化したときに何を確認するかを記録します。この整理が、センサー会社、制御会社、AI会社、ロボット会社へ渡す共通仕様になります。
| レイヤー | 役割 | 協業相手の例 | 最初の確認 |
|---|---|---|---|
| 計測 | 温度・振動・画像・電流などを取る | センサー、カメラ、計測器 | 安定して取得できるか |
| 接続 | 既存設備からデータを取り出す | PLC、IoTゲートウェイ、制御SI | 設備停止なしで接続できるか |
| 判断 | 異常・品質・次動作を推定する | AI、画像処理、解析企業 | 人の判断と一致するか |
| 動作 | 搬送・把持・加工条件を変える | ロボット、アクチュエータ、治具 | 安全に再現できるか |
| 監視 | 複数設備を遠隔で見る | クラウド、MES、BI | 現場と経営で同じ事実を見られるか |
PoCは1工程・1判断・1アクションに絞る
最初から工場全体をつなぐと、通信、設備差、安全、責任分界が同時に問題になります。まず一つの工程で、一つの判断をデータ化し、一つのアクションにつなげます。例えば『振動値が基準から外れたら停止前に点検を促す』『画像で向きを確認してロボットが搬送する』程度から始めます。
成功条件も、自動化率ではなく、誤検知率、停止時間、作業時間、再現性、安全上の介入回数などで設定します。結果が出れば、同型設備へ横展開できます。
クラウド監視まで設計すると、協業が経営改善につながる
現場の自動化だけでは、経営側から効果が見えにくいことがあります。稼働、停止、品質、エネルギー、保全情報を共通のコックピットで見られるようにすると、設備投資の判断や工場間比較につながります。
ただし、制御系と情報系を無理に一体化せず、安全を担う現場制御と、分析・監視を担うクラウドを分けます。技術協業でも、センサー、制御、AI、クラウド、ロボットの責任境界を明確にすることが重要です。
フィジカルAIは単独企業ではなく技術連合で考える
NEDOは2026年にAIロボット・フィジカルAIを見据えたマルチモーダル基盤モデル開発事業の実施体制を決定しています。こうした技術は、AIモデルだけでなく、データ取得、ロボット、センサー、現場実証が揃って初めて成立します。
中小企業にとっては、完成品を待つより、自社の現場課題を実証場所として開き、足りない技術を持つ企業・大学と小さく組むことが競争力につながります。既存設備を使える範囲から始めることが投資を抑える鍵です。